Khi phát triển hệ thống hỗ trợ đỗ xe ô tô, các nhà nghiên cứu sinh học đã sao chép hệ thống định vị của loài dơi và tích hợp các cảm biến tương ứng vào cản sau của xe. Các cảm biến được cài đặt sao cho chúng sẽ phát tín hiệu khi khoảng cách đến vật cản nhỏ hơn . Một người lái xe đang lùi thẳng về phía một mặt phẳng nghiêng , được cho bởi phương trình . Ta xác định được điểm trên đoạn trong đó và mà tại đó cảm biến bắt đầu báo động. Tính (làm tròn kết quả đến hàng phần trăm). 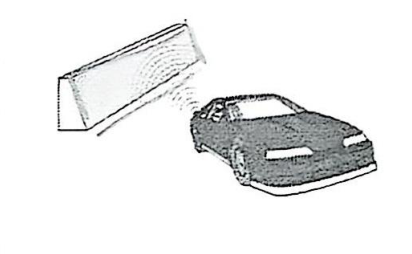
Khi phát triển hệ thống hỗ trợ đỗ xe ô tô, các nhà nghiên cứu sinh học đã sao chép hệ thống định vị của loài dơi và tích hợp các cảm biến tương ứng vào cản sau của xe. Các cảm biến được cài đặt sao cho chúng sẽ phát tín hiệu khi khoảng cách đến vật cản nhỏ hơn . Một người lái xe đang lùi thẳng về phía một mặt phẳng nghiêng , được cho bởi phương trình . Ta xác định được điểm trên đoạn trong đó và mà tại đó cảm biến bắt đầu báo động. Tính (làm tròn kết quả đến hàng phần trăm).
Phương pháp & hướng dẫn giải
Phương pháp & hướng dẫn giải: Điểm R trên đoạn PQ có dạng R(6; 3+t; 1) với t∈[0;1]. Khoảng cách từ R đến mặt phẳng (E): 6x+2y+3z−49=0 là d(R,(E)) = |6·6 + 2(3+t) + 3·1 − 49| / √(36+4+9) = |2t − 4| / 7... Xem đáp án chính thức và trọn bộ lời giải chi tiết từng bước câu hỏi thuộc Đề Cuối Học Kỳ II Toán 12 THPT Nguyễn Văn Trỗi Khánh Hòa 2025-2026 trên dethichuan.com.