Một robot khảo sát không gian hoạt động trong môi trường 3D có một cảm biến hình cầu, được lập trình để di chuyển sao cho cảm biến này tiếp xúc tại một điểm trên một bức tường nghiêng là mặt phẳng có phương trình để đo đạc. Trong lúc khảo sát, cảm biến luôn phải đi qua hai điểm chuẩn đã cố định sẵn trong không gian là điểm – *vị trí cảm biến tại lần đo đầu tiên* và điểm – *vị trí cảm biến tại lần đo tiếp theo*. Để tối ưu hoá phần mềm điều hướng, kỹ sư muốn xác định rằng: Dù cảm biến (hình cầu) có di chuyển sao cho tiếp xúc ở đâu trên bức tường, điểm tiếp xúc đó luôn nằm trên một đường tròn cố định. Tính bán kính của đường tròn cố định đó, từ đó giúp lập trình robot dò tìm tiếp điểm dễ dàng hơn trong các lần đo tiếp theo.
Một robot khảo sát không gian hoạt động trong môi trường 3D có một cảm biến hình cầu, được lập trình để di chuyển sao cho cảm biến này tiếp xúc tại một điểm trên một bức tường nghiêng là mặt phẳng có phương trình để đo đạc. Trong lúc khảo sát, cảm biến luôn phải đi qua hai điểm chuẩn đã cố định sẵn trong không gian là điểm – *vị trí cảm biến tại lần đo đầu tiên* và điểm – *vị trí cảm biến tại lần đo tiếp theo*. Để tối ưu hoá phần mềm điều hướng, kỹ sư muốn xác định rằng: Dù cảm biến (hình cầu) có di chuyển sao cho tiếp xúc ở đâu trên bức tường, điểm tiếp xúc đó luôn nằm trên một đường tròn cố định. Tính bán kính của đường tròn cố định đó, từ đó giúp lập trình robot dò tìm tiếp điểm dễ dàng hơn trong các lần đo tiếp theo.
Đáp án chính thức: 6
Hướng dẫn giải chi tiết
Trả lời: 6
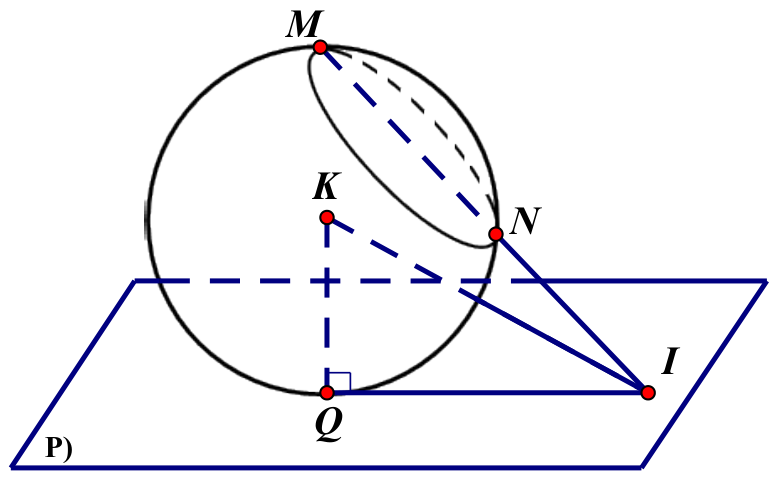
* Đường thẳng có phương trình là: .
* Gọi khi đó tọa độ điểm ứng với thỏa mãn:
* Do mặt cầu đi qua , và tiếp xúc với đường thẳng tại điểm nên ta có:
Vậy luôn thuộc đường tròn tâm bán kính .
* Đường thẳng có phương trình là: .
* Gọi khi đó tọa độ điểm ứng với thỏa mãn:
* Do mặt cầu đi qua , và tiếp xúc với đường thẳng tại điểm nên ta có:
Vậy luôn thuộc đường tròn tâm bán kính .